Bons plans du moment
Résolvez les erreurs de positionnement de vos maquettes automatisées
Les concepteurs de robots roulants font souvent face au même problème : les roues patinent et le véhicule perd sa trajectoire théorique. Le Module MPU9250 GY-91 10DOF apporte la réponse matérielle parfaite à ce défi. En combinant les données de l'accéléromètre, du gyroscope et de la boussole interne, votre code calcule la position exacte de la structure, même sur un sol glissant ou accidenté.
Fluidité d'intégration et communication simplifiée
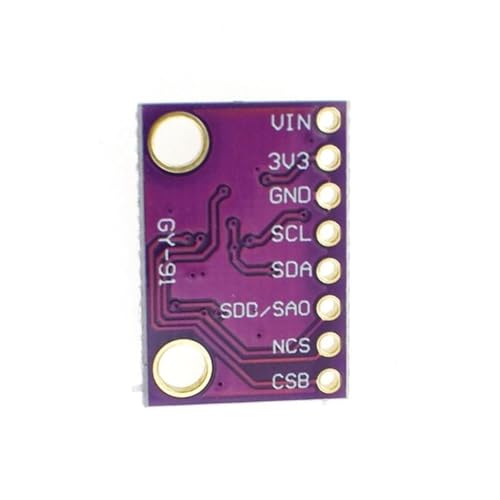
Ce circuit imprimé intègre des régulateurs de tension pour accepter les signaux logiques standards. Vous n'avez pas besoin d'ajouter de convertisseur de niveau logique externe pour connecter le module à vos cartes de développement préférées.
Fiche technique de l'unité
| Composants principaux | MPU9250 + Capteur de pression auxiliaire |
| Nombre d'axes de mouvement | 9 axes géométriques distincts |
| Dimensions du PCB | Dimensions réduites pour intégration micro-robotique |
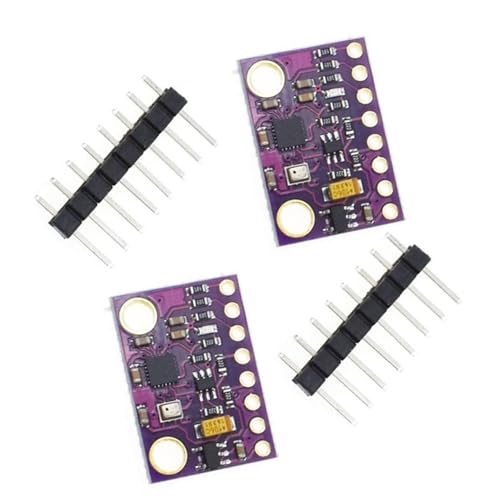
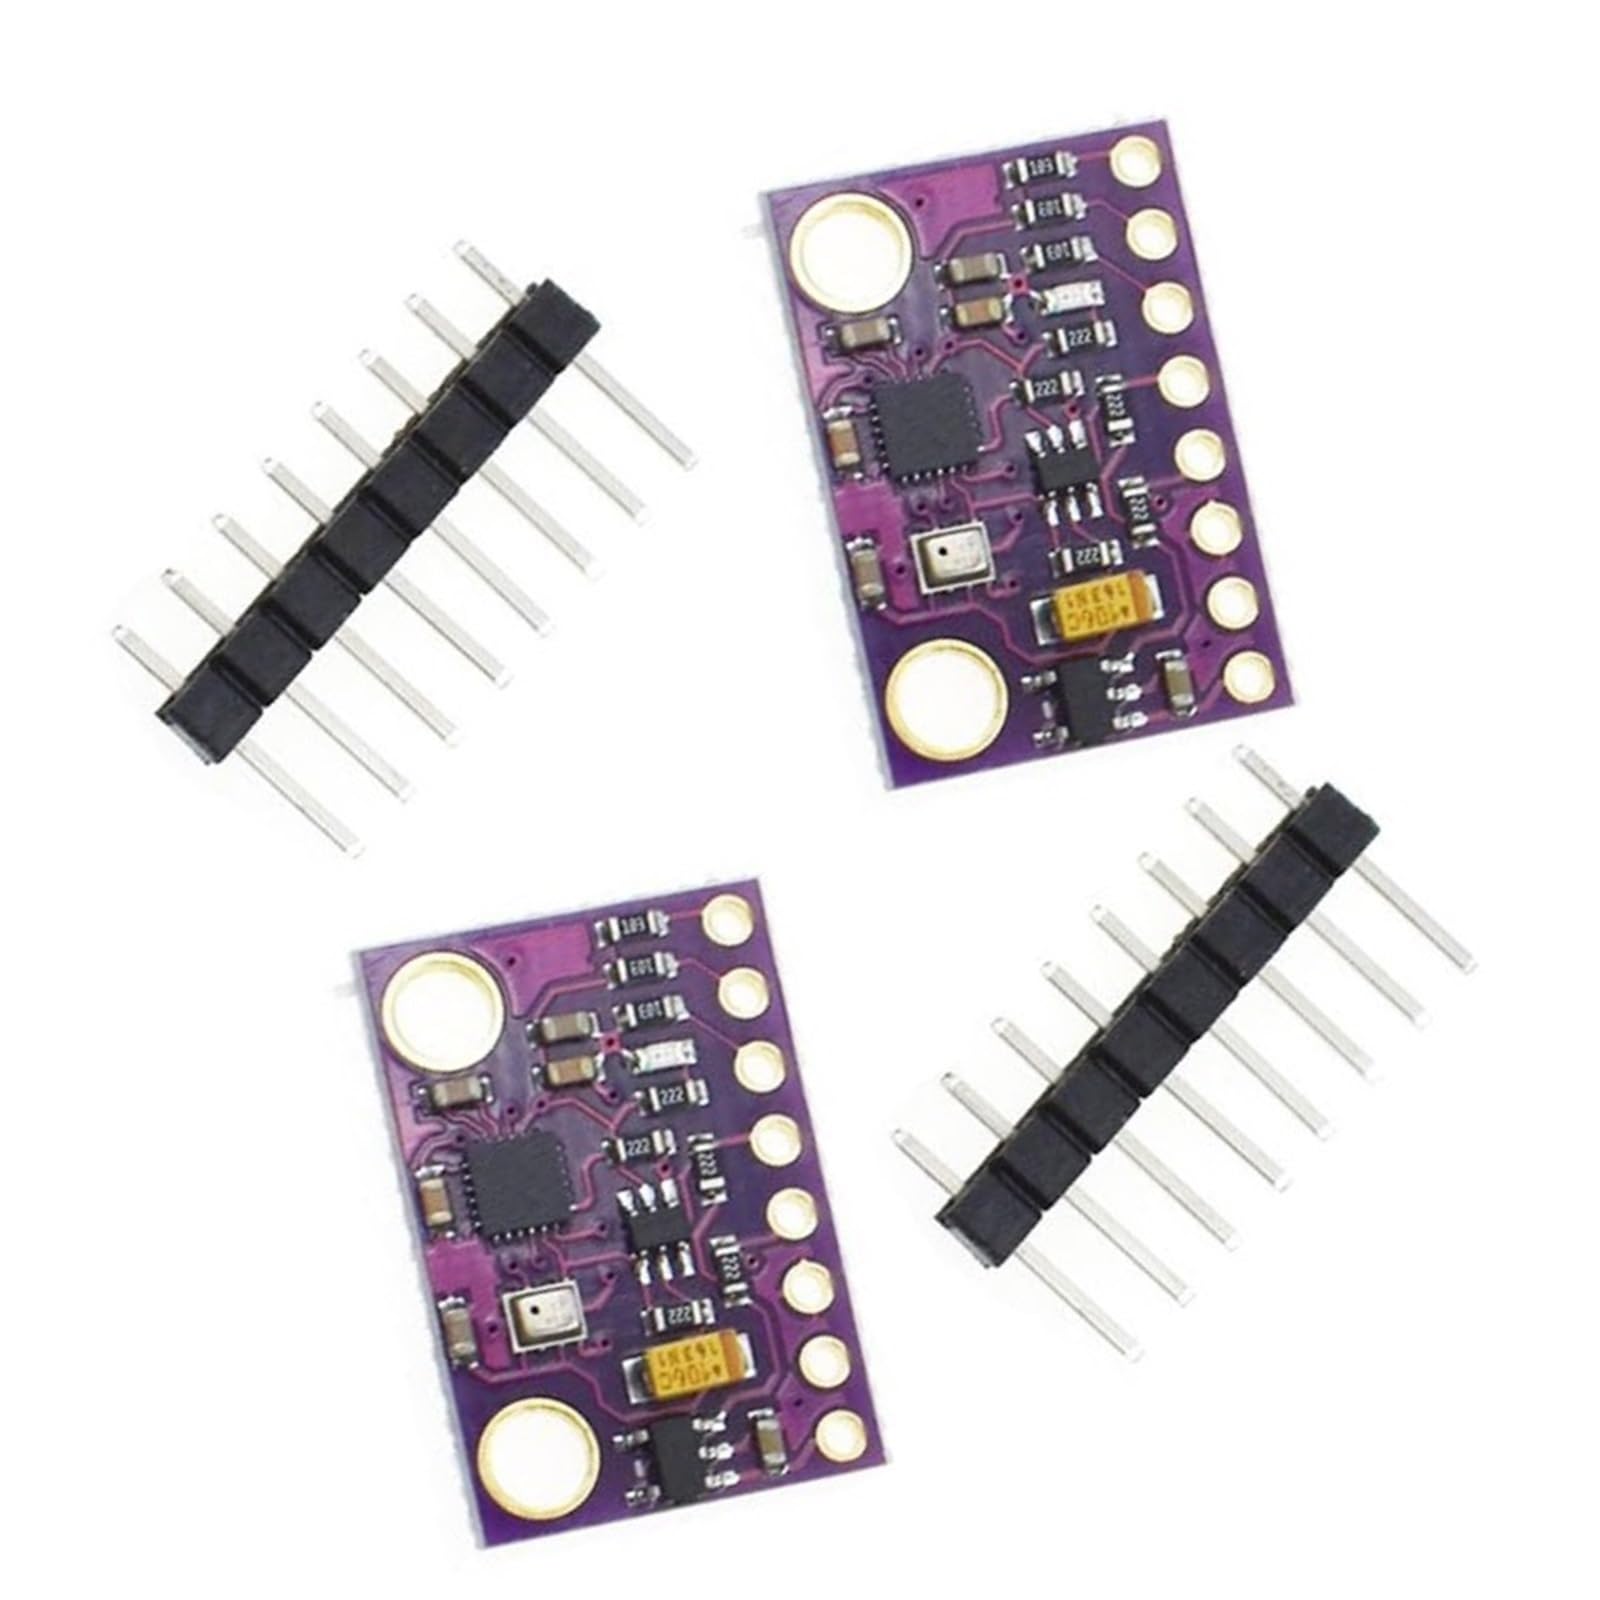
| Contenu du paquet | 2 modules GY-91 complets |
Grâce aux broches fournies, la soudure se fait rapidement pour un montage propre sur une plaque d'essai ou un shield personnalisé. Idéal pour valider vos algorithmes de navigation à l'université ou dans votre atelier personnel.